Sistema robótico de manuseamento de materiais OASI. S (Open
Automation Systems Integrator Server) para carregamento e descarga
automática de sacos e tabuleiros de gotejamento intravenoso.
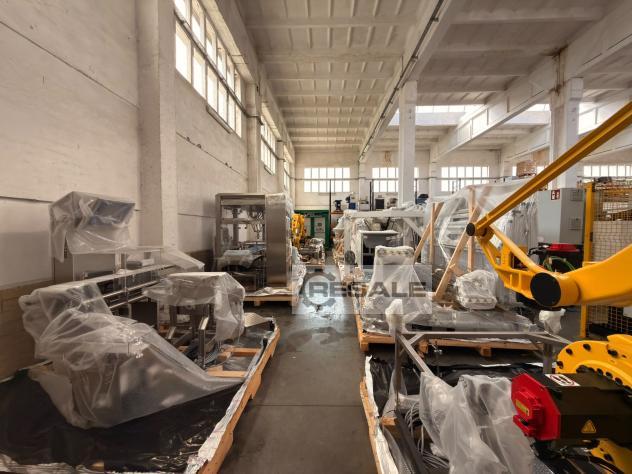
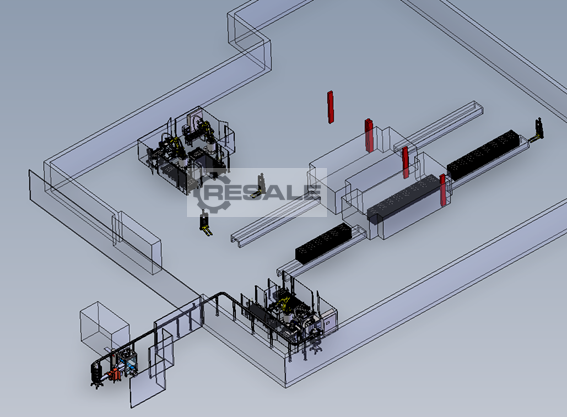
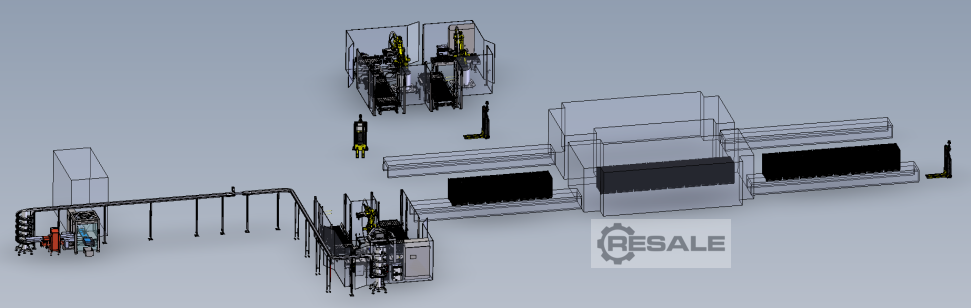
Este sistema foi concebido para transportar sacos de gotejamento
intravenosos cheios da sala limpa, carregar e posicionar sacos de
gotejamento em tabuleiros usando um robô de recolha e colocação,
empilhar tabuleiros numa palete, bem como mover paletes com tabuleiros
vazios de e para as células. O sistema consiste em transportadores de
ligação, uma estação 'limpa' com um robô delta, uma estação de
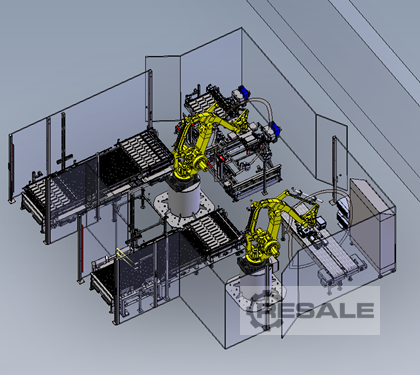
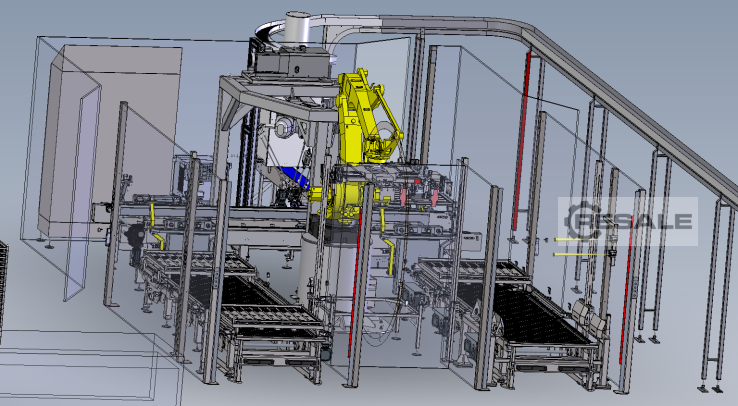
carregamento robótica (robô delta e robô de 4 eixos), uma estação
de descarga (robô 2x 4 eixos).
A linha inclui as seguintes obras:
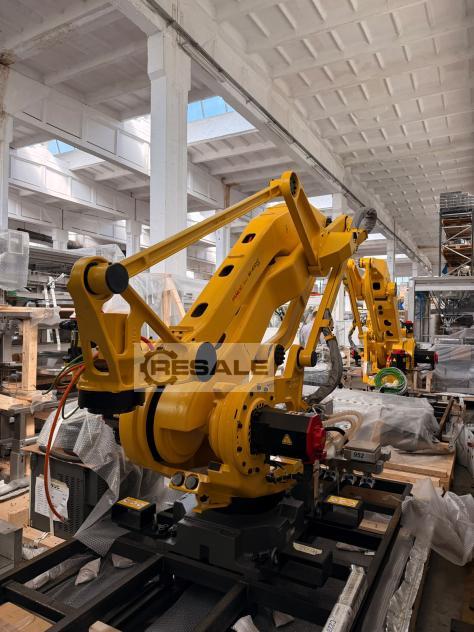
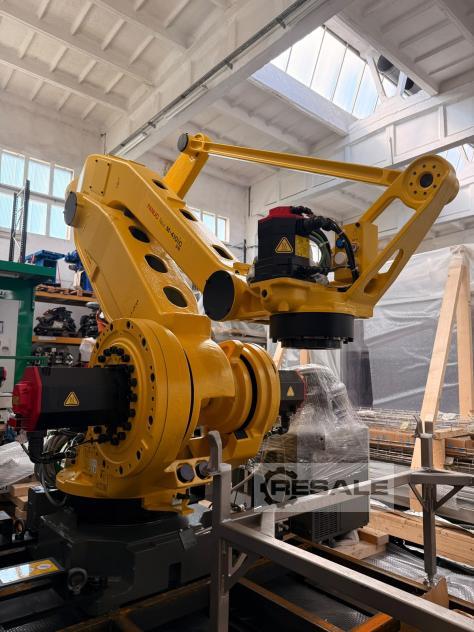
-3 x números de série do robô FANUC M-410iC/315: R24500486,
R24500487, R24500488 ano de fabrico 2024
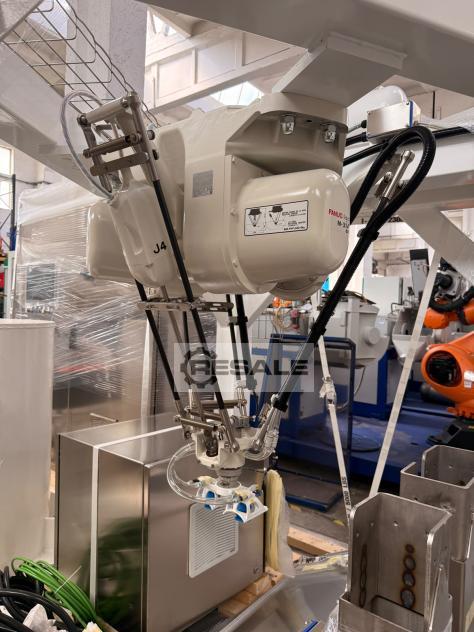
-robô delta FANUC M-3iA/6S, número de série R244001FB, ano de
fabrico 2024
-robô delta FANUC M-2iA/3SL, número de série R2430075E, ano de
fabrico 2024
As estações robóticas individuais estão equipadas com agarradores
dedicados, 4 bombas Buuusch MM 1104 B V03 TNXX, alimentadores de
transporte, armários elétricos adicionais e muitos outros
acessórios.

 Polônia